
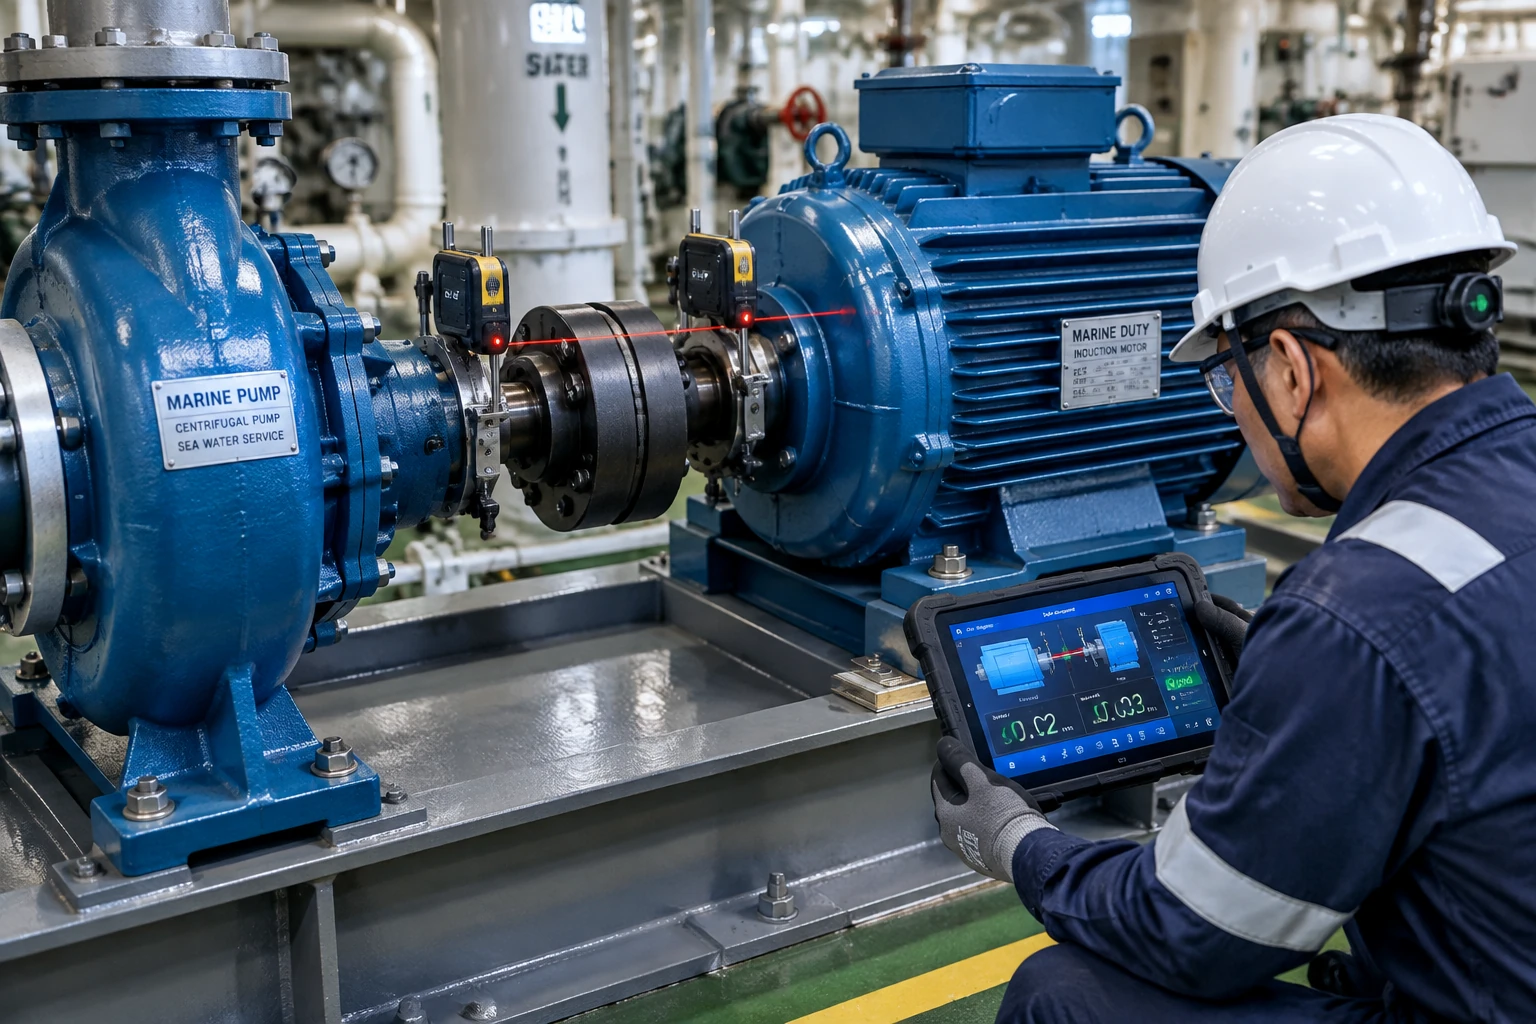
هممحورسازی (الاینمنت) پمپ دریایی؛ راهنمای جامع الاینمنت لیزری، کاهش لرزش و حفاظت از شفت و بیرینگ
در اعماق موتورخانه یک شناور تجاری یا اقیانوسپیما، ارتعاشات مداوم و صدای بم توربینها و دیزلژنراتورها بخشی جداییناپذیر از اتمسفر کاری روزمره به نظر میرسند. اما برای یک سرمهندس باتجربه، هر صدای ارتعاشی یا زوزه با فرکانس بالا، یک سیگنال هشداردهنده از یک فاجعه مکانیکی پنهان است. در این میان، پمپهای دریایی اعم از پمپهای آب توازن (بالاست)، خنککاری آب دریا، انتقال سوخت و اطفای حریق، به عنوان رگهای حیاتی شناور به طور ۲۴ ساعته تحت شدیدترین چرخههای بار هیدرولیکی فعالیت میکنند. با این حال، پرسش کلیدی اینجاست: چرا در بسیاری از پمپهای موتورخانه، با وجود تعویض بیرینگها با برترین برندهای جهانی و نصب مکانیکال سیلهای گرانقیمت کاربایدی، تجهیز پس از ۲۰۰ تا ۵۰۰ ساعت کارکرد دوباره دچار داغ شدن هوزینگ، نشت فاجعهبار سیال و فرسایش شدید کوپلینگ میشود؟
پاسخ این معمای پرهزینه، در بیش از ۷۰ درصد موارد، به خطای نامرئی «عدم همراستایی محورها» بازمیگردد. عملیات هممحورسازی (الاینمنت) پمپ دریایی دقیقاً همان حلقه مفقودهای است که مرز بین عملکرد بیدغدغه دههزار ساعته و خاموشیهای مکرر اضطراری در میانه آبهای خلیج فارس را تعیین میکند. الاینمنت در محیط خشک و بدون نوسان کارخانههای زمینی چالشی روتین است، اما در کف موتورخانه کشتی که خود بر روی سازهای الاستیک و شناور بر امواج دریا بنا شده، داستانی کاملاً متفاوت است. پیچش الاستیک شاسی (Hull Deflection)، لرزشهای القایی از سازه بدنه، انبساط حرارتی شدید محفظه پمپ و موتور برقی، و اثر پدیده مرگبار «پای نرم» (Soft Foot)، هممحورسازی پمپهای دریایی را به یک تخصص ریاضی، فیزیکی و تجربی بدل ساخته است. تجربیات سالیان متمادی مهندسان ما در مجموعه «پیشرو ابزار بندر» در بازرسی و احیای موتورخانههای شناورهای فعال در خلیج فارس و دریای عمان نشان میدهد که تکیه بر روشهای سنتی مانند خطکش یا ساعت اندیکاتور بدون جبرانسازی حرارتی و اصلاح پای نرم، به منزله فرستادن پمپ به مسلخ استهلاک زودرس است. در این راهنمای جامع، قصد داریم تمام ابعاد تئوری، استانداردهای تلورانسی بینالمللی و گامهای میدانی الاینمنت لیزری را زیر ذرهبین قرار دهیم.
۱. تعریف، مبانی فیزیکی و اهمیت استراتژیک هممحورسازی پمپهای دریایی
هممحورسازی شفت یا Shaft Alignment فرآیندی است که طی آن، خطوط مرکزی دوران فرضی دو یا چند شفت متصلبههم (معمولاً شفت محرک یعنی الکتروموتور و شفت متحرک یعنی پمپ سانتریفیوژ) به گونهای تنظیم میشوند که در شرایط نرمال کاری و تحت بار حرارتی، دقیقاً در یک امتداد هممرکز (Collinear) قرار گیرند.
      خط مرکزی دوران موتور                خط مرکزی دوران پمپ
─────────── ── ── ── ── ── ─►            ◄─ ── ── ── ── ── ───────────
      [ الکتروموتور ]       │◄─ کوپلینگ ─►│        [ پمپ ]
اهمیت حیاتی این فرآیند در تأسیسات دریایی در چند مؤلفه اساسی نهفته است:
حذف بارهای دینامیکی ویرانگر بر بیرینگها
طبق قانون توان چهارم در مهندسی بیرینگ (قانون عمر خستگی L10 طبق فرمولاسیون استانداردهای ISO 281)، افزایش نیروهای شعاعی و محوری وارده بر بیرینگ به شکل توان ۳ یا ۴ عمر مفید برینگ را تقلیل میدهد. وقتی دو شفت تنها ۰.۲ میلیمتر ناهممحور باشند، بارهای خمشی سیکلی با فرکانسی برابر با دور چرخش شفت (1X) و دو برابر دور (2X) بر رولرها و ساچمههای بیرینگ وارد میشود که عمر ۱۰ ساله یاتاقان را به کمتر از ۴ ماه کاهش میدهد.
جلوگیری از تخریب سطوح صیقلی مکانیکال سیل
فیسهای مکانیکال سیل (سیلیکون کارباید و کربن) با فیلمی میکرونی از سیال به ضخامت کمتر از ۱ تا ۲ میکرون کار میکنند. ناهممحورسازی شفت موجب لنگی شفت (Shaft Deflection) و انحراف زاویهای فیس متحرک نسبت به فیس ثابت میشود. این لنگی زاویهای، توزیع فشار روی رینگهای آببندی را ناهمگون کرده، فیلم سیال را پاره میکند و منجر به گرمایش نقطهای شدید (Thermal Cracking)، تاولزدگی و نشتی فاجعهبار آب یا سوخت به محوطه موتورخانه میگردد.
کاهش اتلاف مصرف سوخت و انرژی الکتریکی
ناهممحورسازی باعث مقاومت مکانیکی مضاعف در سیستم انتقال قدرت میشود. طبق تحقیقات انستیتوی بیرینگ انگلستان، تصحیح الاینمنت شفتها مصرف انرژی الکتروموتورها را بین ۳ تا ۹ درصد کاهش میدهد. در یک شناور بزرگ با دهها پمپ دائمکار، این صرفهجویی به معنای کاهش تنش بر ژنراتورهای کمکی و ذخیره هزاران لیتر سوخت دیزل در طول سال است.
۲. تاریخچه و تکامل متدهای الاینمنت؛ از خطکش فلزی تا پرتوی لیزر فوتونیک
درک تحول تاریخی روشهای الاینمنت به مهندسان نشان میدهد که چرا روشهای سنتی دیگر جوابگوی نیازهای مدرن دریایی نیستند:
دوره اول: روش شهودی و بصری با خطکش و فیلرگیج (Straightedge & Feeler Gauge)
در دهههای میانی قرن بیستم، مکانیکهای کشتی با قرار دادن یک تیغه فولادی یا خطکش روی لبه خارجی کوپلینگ و وارد کردن برگههای فیلرگیج در فاصله بین دو هاب، وضعیت تراز بودن را تخمین میزدند.
- محدودیتهای فنی: این روش دقتی بدتر از ۰.۱ تا ۰.۲ میلیمتر ارائه نمیداد و به خطای خط دید تکنسین، ناهمواری سطوح خارجی کوپلینگ و ناتوانی در تفکیک خطای زاویهای از خطای موازی مبتلا بود.
دوره دوم: سیستم ساعتهای اندازهگیری مکانیکی (Dial Indicator Gauges)
از دهه ۱۹۷۰، متدهای ساعت اندیکاتور معکوس (Reverse Indicator) و محیطی-پیشانی (Rim & Face) استاندارد مهندسی شدند. اگرچه این روش امکان اندازهگیری در حد صدم میلیمتر (۰.۰۱ میلیمتر) را فراهم کرد، اما مستلزم محاسبات پیچیده ریاضی و هندسی بود.
- خطاهای اجتنابناپذیر در موتورخانه شناور: افتادگی فیزیکی پایههای ساعت ناشی از نیروی گرانش (Indicator Sag) که نیازمند کالیبراسیون دقیق است؛ خطای پسماند مکانیکی سوزن ساعت بر اثر لرزش مداوم کف کشتی؛ و خطای قرائت ناشی از خطای زاویه دید انسانی (Parallax Error).
دوره سوم: انقلاب سیستمهای فوتونیک و الاینمنت لیزری (Laser Shaft Alignment)
با ظهور سنسورهای نیمههادی دقیق (PSD و CMOS) و دیودهای لیزری کواکسیال، سیستمهای الاینمنت لیزری متولد شدند. این تجهیزات با تابش دو پرتو لیزر متقابل یا یک پرتو و منشور بازتابنده، موقعیت دقیق مرکز دوران دو شفت را با دقتی فراتر از ۰.۰۰۱ میلیمتر (یک میکرون) در طول دوران شفت محاسبه کرده و دستورالعمل شیمگذاری و جابهجایی افقی را به صورت سهبعدی و گرافیکی در لحظه به کاربر ارائه میدهند.
۳. آناتومی انواع عدم انطباق (Misalignment) در محور پمپهای صنعتی
عدم انطباق میان شفت موتور و پمپ یک خطای تکبعدی نیست، بلکه همواره برآیندی از ترکیبی از انحرافات زاویهای و فاصلهای در صفحات دوبعدی افقی و عمودی است:
انواع ناهماهنگی شفت (Misalignment Types)
┌─────────────────────────────────┼─────────────────────────────────┐
▼ ▼ ▼
[ ناهماهنگی موازی/انحرافی ] [ ناهماهنگی زاویهای ] [ ناهماهنگی ترکیبی ]
(Parallel / Offset) (Angular Misalignment) (Combined Misalignment)
محورها موازیاند اما خط مرکزی محورها در مرکز کوپلینگ متقاطع شایعترین حالت در دریا؛ هم
آنها با فاصله d جابهجا شده است. هستند اما زاویه θ میسازند. انحراف فاصله و هم زاویه همزمان
۱. عدم همراستایی موازی یا فاصلهای (Parallel / Offset Misalignment)
در این حالت، خطوط مرکزی دو شفت با یکدیگر موازی هستند، اما فاصلهای عمودی یا افقی میان آنها وجود دارد. این خطا در کوپلینگهای انعطافپذیر باعث تحمیل تنشهای برشی خالص بر پیچهای کوپلینگ و المانهای الاستومری (پکینگ و لاستیک کوپلینگ) میشود.
۲. عدم همراستایی زاویهای (Angular Misalignment)
در این حالت، امتداد شفتها یکدیگر را در نقطهای قطع کرده و زاویهای غیر از ۱۸۰ درجه با هم تشکیل میدهند. نشانه مشخص این خطا، وجود فاصله شکاف (Gap) نابرابر میان دو صفحه کوپلینگ در بالا و پایین یا چپ و راست است. این خطا بارهای محوری مخربی مستقیماً بر تراست بیرینگهای پمپ اعمال میکند.
۳. عدم همراستایی ترکیبی (Combined Misalignment)
در بیش از ۹۵ درصد پروژههای دریایی، ترکیب همزمان این دو خطا مشاهده میشود. در این سناریو، محور دوران موتور هم دارای انحراف موازی نسبت به محور پمپ است و هم زاویهای چند دهم درجهای نسبت به آن میسازد که بدون سامانههای رایانهای لیزری، تفکیک و اصلاح دستی آن ساعتها به طول میانجامد.
۴. دشمن خاموش الاینمنت؛ تحلیل پدیده پای نرم (Soft Foot) و تنش لولهکشی (Pipe Stress)
قبل از اقدام به روشن کردن دستگاه لیزر، دو عامل مخرب زیربنایی وجود دارند که در صورت عدم شناسایی، هرگونه تلاش برای ترازسازی را به شکستی کامل تبدیل میکنند:
کالبدشکافی پدیده پای نرم (Soft Foot)
اصطلاح پای نرم به حالتی اطلاق میشود که در آن، حداقل یکی از پایههای نشیمنگاه موتور یا پمپ تماس صلب و یکنواختی با سطح زیرین (Baseplate / Chock) برقرار نمیکند. دقیقاً شبیه به میزی با چهار پایه که یکی از پایههای آن به اندازه یک میلیمتر کوتاهتر است.
انواع پای نرم در موتورخانهها:
- پای نرم موازی (Parallel Soft Foot): فاصله زیر پایه در سراسر سطح موازی است و تنها با افزودن شیم مناسب برطرف میشود.
- پای نرم زاویهای (Angular Soft Foot): سطح زیرین پایه یا شاسی شیبدار است و با شیم تخت استاندارد پر نمیشود، که نیاز به شیمهای گوهای یا سنگزنی فونداسیون دارد.
- پای نرم ناشی از فنریت شاسی (Squish Foot): انباشت شیمهای فرسوده، زنگزده و نازک که زیر پایهها رفتاری شبیه به اسفنج ایجاد کرده و با هر بار محکم کردن پیچ، گشتاور متفاوتی نشان میدهند.
پیامد عملی: سفت کردن پیچ پایهای که دچار پای نرم است، پوسته چدنی موتور یا پمپ را دچار اعوجاج و پیچش الاستیک میکند. این تاببرداشتگی داخلی، رینگ بیرینگها را از حالت دایره کامل خارج کرده، گپ داخلی را صفر میکند و بیرینگ ظرف چند ساعت قفل میکند.
تنش لولهکشی (Pipe Strain / Pipe Stress)
در شناورها، خطوط لوله کشیده شده از مخازن بالاست یا سی چستها به دلیل فشارهای هیدرواستاتیک بدنه دچار نیروهای الاستیک دائمی هستند. اگر وزن لولهها توسط ساپورتهای استاندارد مهار نشده باشد و پمپ به عنوان تکیهگاه لوله عمل کند، فلنج پمپ تحت کشش قرار میگیرد.
- روش تست کارگاهی: پس از هممحورسازی، با شل کردن پیچهای فلنج مکش یا رانش پمپ، نباید تغییر مکانی بیش از ۰.۰۵ میلیمتر بر روی صفحهنمایش دستگاه الاینمنت لیزری ثبت شود. در غیر این صورت، خطوط لوله پمپ را در جهت دلخواه خم میکنند.
۵. محاسبه رشد و انبساط حرارتی (Thermal Growth Compensation) در شرایط عملیاتی
یکی از بزرگترین خطاهای تکنسینهای کمتجربه در بنادر، الاینمنت کردن پمپ و موتور در وضعیت کاملاً سرد (Cold Alignment) بدون در نظر گرفتن رفتار ترمودینامیکی تجهیز زیر بار کامل است.
       ▲  ΔH = α × L × ΔT
       │  ΔH: مقدار انبساط عمودی محور (میکرون)
       │  α:  ضریب انبساط حرارتی متریال پایه
       │  L:  فاصله عمودی خط مرکزی محور تا کف پایه
       │  ΔT: اختلاف دمای کارکرد با دمای محیط
در موتورخانههای جنوب که دمای محیط به ۴۵ تا ۵۰ درجه سانتیگراد میرسد و سیال داغ موتور یا آب دریا در پمپ جریان دارد، پمپ و الکتروموتور نرخ رشد حرارتی کاملاً متفاوتی را تجربه میکنند:
| متریال پایه و هوزینگ | ضریب انبساط حرارتی (α\alphaα) به 1/∘C1/^\circ\text{C}1/∘C |
|---|---|
| چدن خاکستری (Cast Iron) | 10.5×10−610.5 \times 10^{-6}10.5×10⁻⁶ |
| فولاد کربنی (Carbon Steel) | 12.0×10−612.0 \times 10^{-6}12.0×10⁻⁶ |
| استنلس استیل (SS 316L) | 16.5×10−616.5 \times 10^{-6}16.5×10⁻⁶ |
| آلومینیوم (Aluminum) | 23.0×10−623.0 \times 10^{-6}23.0×10⁻⁶ |
اگر الکتروموتور در زمان کار به دمای ۷۰ درجه سانتیگراد برسد و پمپ بالاست با آب خنک ۳۰ درجه کار کند، مرکز شفت الکتروموتور به میزان قابلتوجهی نسبت به پمپ بالا خواهد آمد. بنابراین، تیم فنی ما در لنگرگاه همواره سیستم را در وضعیت سرد با مقدار آفست منفی (Cold Offset) یا بر اساس شبیهسازی ماتریس انبساط حرارتی دستگاه لیزری تنظیم میکند تا زمانی که سیستم به تعادل حرارتی رسید، شفتها در تطابق صددرصدی قرار گیرند.
۶. مقایسه تخصصی: روشهای هممحورسازی سنتی در مقابل الاینمنت لیزری
| مؤلفه ارزیابی | روش سنتی خطکش و فیلر | روش ساعت اندیکاتور معکوس | سیستم الاینمنت لیزری پیشرفته |
|---|---|---|---|
| دقت اندازهگیری | ۰.۱ میلیمتر (۱۰ بار خطا) | ۰.۰۱ میلیمتر | ۰.۰۰۱ میلیمتر (۱ میکرون) |
| زمان اجرای کل فرآیند | ۳۰ تا ۶۰ دقیقه | ۳ تا ۵ ساعت | ۳۰ تا ۴۵ دقیقه |
| تأثیرپذیری از لرزش کشتی | بالا (دید چشمی) | بسیار شدید (نوسان عقربهها) | حداقل (فیلترهای نویز دیجیتال) |
| خطای انحنای پایه (Sag) | ندارد (غیرقابل سنجش) | بله (باید دستی محاسبه شود) | صفر (پرتوی لیزر وزن ندارد) |
| نمایش پای نرم و حرارت | غیرممکن | مستلزم محاسبات پیچیده | آنالیز خودکار و گرافیکی در لحظه |
| تولید گزارش رسمی کلاسی | ندارد (کاملاً سلیقهای) | دستی در دفترچه گزارش | PDF استاندارد کالیبره با مهر کلاس |
۷. راهنمای گامبهگام الاینمنت لیزری پمپ دریایی در موتورخانه شناور
اجرای این فرآیند بر روی یک شناور نیازمند رعایت سلسلهمراتبی دقیق است که در نمودار زیر و گامهای عملیاتی پس از آن تشریح شده است:
┌────────────────────────────────────────────────────────────────────────┐
│ فرآیند سیستماتیک الاینمنت لیزری پمپ دریایی │
└───────────────────────────────────┬────────────────────────────────────┘
▼
1. ایمنسازی کامل و ایزولاسیون مکانیکی/الکتریکی (Lockout / Tagout)
▼
2. بازرسی چشمی کوپلینگ، تمیزکاری پایهها و تعویض شیمهای زنگزده قدیمی
▼
3. بررسی و حذف تنش لولهکشی (Pipe Strain Check)
▼
4. نصب هدهای لیزری، وارد کردن متغیرهای هندسی و اندازهگیری پای نرم (Soft Foot)
▼
5. چرخش ۹۰ یا ۱۸۰ درجه شفت و دادهبرداری از وضعیت اولیه (As-Found)
▼
6. اصلاح عمودی: اضافه/کم کردن شیمهای استیل کالیبره زیر پایههای موتور
▼
7. اصلاح افقی: حرکت دادن موتور با پیچهای تنظیم جانبی (Jack Bolts) با مانیتورینگ زنده
▼
8. سفت کردن نهایی پیچها با تورکرنچ، تست نهایی (As-Left) و تهیه شناسنامه فنی
گام اول: تمیزکاری سطوح و بازرسی اولیه شیمها
تمامی برادههای زنگ، لایههای رنگ ضخیم و روغن سوخته زیر پایههای ماشین و شاسی زیرین باید با سنگ سمباده و کاردک فولادی برداشته شوند. استفاده مجدد از شیمهای مسی، مقوایی، یا لایههای بریدهشده با قیچی ممنوع است. تنها باید از شیمهای استاندارد استنلس استیل کالیبرهشده (SS 304/316) با برچسب ضخامت مشخص استفاده شود. حداکثر تعداد شیم زیر هر پایه نباید از ۳ تا ۴ عدد تجاوز کند تا از پدیده اسفنجی جلوگیری گردد.
گام دوم: اندازهگیری و تصحیح پای نرم با لیزر
دستگاه لیزر روی پایه موتور برنامهریزی میشود. پیچهای هر پایه یکی پس از دیگری شل و با ترکمتر سفت میشوند. مقادیر بازشدگی در صفحه دستگاه ثبت میشود. طبق استاندارد مراجع بینالمللی ارتعاشات (ANSI/ASA S2.75)، حداکثر میزان مجاز پای نرم ۰.۰۵ میلیمتر است. با قرار دادن شیمهای جبرانساز متناسب، لقی پایهها صفر میشود.
گام سوم: ثبت زوایای شفت با دوران چندنقطهای (Multipoint / Sweep)
سنسورهای لیزری در حالت اسکن هوشمند قرار میگیرند. شفتها به آرامی چرخانده میشوند. تکنولوژیهای نوین لیزری نیازی به چرخش کامل ۳۶۰ درجه ندارند؛ یک چرخش ۶۰ تا ۱۲۰ درجهای کافی است تا دستگاه، معادله قطاع دایره دوران را استخراج کرده و موقعیت فضایی محورها را مشخص کند.
گام چهارم: تصحیح عمودی و سپس تصحیح افقی (Vertical & Horizontal Moves)
- اصلاح عمودی: با شل کردن پیچهای موتور، شیمهای محاسباتی تعیینشده توسط سیستم نرمافزاری زیر پایههای جلو و عقب اضافه یا کم میشوند.
- اصلاح افقی: دستگاه روی حالت «نمایش زنده» (Live Monitoring) قرار میگیرد. با استفاده از پیچهای رگلاژ تعبیه شده در پایهها (Jacking Bolts)، موتور به صورت افقی جابهجا میشود در حالی که تغییرات بر روی صفحه لیزر به صورت زنده تا رسیدن به محدوده سبز مجاز تعقیب میگردد. استفاده از چکش و پتک برای ضربه زدن به بدنه موتور اکیداً ممنوع است زیرا به ساچمههای بیرینگ آسیب قطعی (Brinelling) وارد میکند.
۸. جدول تلورانسهای مجاز الاینمنت شفت طبق استاندارد بینالمللی
یکی از اشتباهات متداول این است که مهندسان تصور میکنند کوپلینگهای فلکسیبل میتوانند خطای الاینمنت را تا ۱ میلیمتر جذب کنند. این ادعا در کاتالوگ شرکتهای کوپلینگ تنها ظرفیت تسلیم المان لاستیکی بدون پاره شدن آنی را نشان میدهد، اما نیروهای عکسالعمل ناشی از این انحراف مستقیماً بیرینگ و شفت را منهدم میکند.
جدول تلورانسهای استاندارد بر مبنای دور کاری پمپ (بر اساس استاندارد ANSI/ASA S2.75-2017):
| سرعت دورانی پمپ (RPM) | تلورانس قابل قبول زاویهای (mm/100mm) | تلورانس عالی زاویهای (mm/100mm) | تلورانس قابل قبول موازی (Offset – mm) | تلورانس عالی موازی (Offset – mm) |
|---|---|---|---|---|
| ۷۵۰ – ۹۰۰ | ۰.۱۳ | ۰.۰۹ | ۰.۰۹ | ۰.۰۶ |
| ۱۰۰۰ – ۱۵۰۰ | ۰.۰۹ | ۰.۰۶ | ۰.۰۶ | ۰.۰۴ |
| ۱۸۰۰ – ۳۰۰۰ | ۰.۰۷ | ۰.۰۵ | ۰.۰۴ | ۰.۰۲۵ |
| ۳۶۰۰ و بالاتر | ۰.۰۴ | ۰.۰۲۵ | ۰.۰۲ | ۰.۰۱۲ |
۹. مطالعه موردی تجربی (Case Study): نجات پمپ کارگو در اسکله بندر رجایی
شرح بحران اولیه
در اواخر سال گذشته، یک فروند شناور تانکر فرآوردههای نفتی پهلوگرفته در اسکله شهید رجایی بندرعباس، در حین عملیات تخلیه با لرزش غیرعادی و شدید پمپ سانتریفیوژ کارگو شماره ۱ مواجه شد. شدت ارتعاشات پمپ به ۱۱.۸ میلیمتر بر ثانیه (RMS) رسیده بود که طبق استاندارد ISO 10816 در منطقه خطرناک (منطقه D – توقف فوری) قرار داشت. علاوه بر آن، بیرینگ هوزینگ درایو-اند پمپ پس از ۱۵ دقیقه کارکرد به دمای ۹۲ درجه سانتیگراد میرسید و مکانیکال سیل شروع به نشتی قطرهای میعانات کرده بود. تأخیر در تخلیه بار جریمه سنگین دموراژ بندری به همراه داشت.
مراحل بررسی فنی تیم اعزامی
- آنالیز ارتعاشات اولیه: طیف ارتعاشی فرکانس حاکم را بر روی پیک 2×RPM2 \times \text{RPM}2×RPM با زاویه فاز متقابل ۱۸۰ درجه در دو سوی کوپلینگ نشان داد که نشانه قطعی ناهممحورسازی زاویهای بود.
- بررسی پای نرم: دستگاه الاینمنت لیزری یک خطای پای نرم موازی به میزان ۰.۳۵ میلیمتر در پایه عقب سمت چپ موتور ثبت کرد که حاصل جمع شدن چند تکه واشر برشخورده زنگزده زیر آن بود.
- بررسی تنش لولهکشی: پس از باز کردن بولتهای فلنج مکش، شفت پمپ به میزان ۰.۱۸ میلیمتر به سمت راست جهش کرد که نشان از نیروی شدید گشتاوری وارده از سوی پایپینگ داشت.
اقدامات اصلاحی و نتایج
- پایههای لوله مکش اصلاح و رگلاژ شدند تا تنش وارده به فلنج به کمتر از ۰.۰۲ میلیمتر تقلیل یابد.
- شیمهای فرسوده خارج و با پکیج شیمهای استیل فابریک کالیبره جایگزین شدند و پای نرم تا ۰.۰۲ میلیمتر حذف شد.
- تیم مهندسی الاینمنت لیزری را با احتساب رشد حرارتی پمپ و موتور (Cold Offset به میزان ۰.۰۵ میلیمتر پایینتر برای موتور) پیادهسازی کرد و خطای نهایی زاویهای به ۰.۰۲ میلیمتر در ۱۰۰ میلیمتر و خطای موازی به ۰.۰۱۵ میلیمتر رسید.
- نتیجه تست عملکرد زیر بار کامل: ارتعاشات تجهیز از ۱۱.۸ میلیمتر بر ثانیه به ۱.۱ میلیمتر بر ثانیه (کلاس عالی/منطقه A) سقوط کرد، دمای کارکرد بیرینگ بر روی ۵۴ درجه سانتیگراد تثبیت شد و نشتی مکانیکال سیل به طور کامل محو گردید؛ در نتیجه عملیات تخلیه بدون ثانیهای تأخیر با موفقیت پایان یافت.
۱۰. تکنولوژیهای نوین الاینمنت، سنسورهای پیوسته و هوش مصنوعی در سال ۲۰۲۵
صنعت دریانوردی در آستانه جهش به سوی موتورخانههای بدون سرنشین و اتوماسیون کامل است. فناوریهای هممحورسازی نیز دستخوش تحولات زیر شدهاند:
سیستمهای مانیتورینگ پیوسته الاینمنت (Continuous In-situ Alignment)
سیستمهای لیزری دائمی مینیاتوری که بر روی شفت پمپهای فوقبحرانی نصب میشوند و در تمام طول دریانوردی تغییرات الاینمنت ناشی از جابهجایی بار کشتی و پیچش الاستیک بدنه در شرایط آبوهوای توفانی را به سیستم مانیتورینگ مرکزی کشتی (AMS) مخابره میکنند.
پیشبینی هوشمند تغییرات الاینمنت با یادگیری ماشین
الگوریتمهای پردازش داده با تلفیق دادههای الاینمنت لیزری، ارتعاشسنجی سهمحوره، دمای بیرینگ و سنسورهای وضعیت تعادل مخازن بالاست، وضعیت تخریب پیشرونده شفت را شبیهسازی میکنند و دقیقاً اعلام مینمایند که در کدام بندر بعدی و پس از چند ساعت کارکرد، الاینمنت باید تجدید شود.
۱۱. جمعبندی؛ الاینمنت دقیق، سرمایهگذاری تضمینشده برای ایمنی دریانوردی
فرآیند هممحورسازی (الاینمنت) پمپ دریایی یک کار تجربی ساده بر اساس آزمون و خطا نیست؛ بلکه علمی راهبردی بر محور مهندسی مکانیک، علم مواد و تکنولوژی دقیق فوتونیک است. در محیط پرچالش شناورهای فعال در خلیج فارس، یک خطای چند صدم میلیمتری در راستای محور شفت میتواند زنجیرهای از خرابیها شامل شکست خستگی شفت، سوختن بیرینگ، آتشسوزی در اثر نشت سوخت داغ از مکانیکال سیل و در نهایت توقف بحرانی عملیات دریانوردی را پدید آورد. تکیه بر تجهیزات الاینمنت لیزری مدرن، درک اثر پای نرم و تنش لولهها، و جبرانسازی انبساط حرارتی، تضمینکننده آرامش خاطر سرمهندسان و صیانت از سرمایههای مالکان شناورها است.
مجموعه «پیشرو ابزار بندر» مجهز به پیشرفتهترین سامانههای الاینمنت لیزری پرتابل ضد انفجار (ATEX)، تجهیزات آنالیز لرزش، و تیمهای عملیاتی متخصص و آزموده در لنگرگاهها و یاردهای کشتیسازی جنوب کشور، آماده ارائه خدمات ضربتی هممحورسازی انواع پمپهای دریایی، ژنراتورها، کمپرسورها و گیربکسهای پیشرانه بر روی آب یا در اسکله میباشد. ما کارایی بدون تنش ماشینآلات شما را در سختترین شرایط دریایی تضمین میکنیم. برای دریافت مشاوره مهندسی یا درخواست اعزام فوری تیم الاینمنت، با کارشناسان ما تماس حاصل فرمایید.
پرسشهای متداول (FAQ)
۱. پمپ دریایی هر چند وقت یکبار به کنترل الاینمنت شفت نیاز دارد؟
کنترل الاینمنت باید در شرایط زیر الزماً انجام شود: پس از هر بار تعمیر اساسی یا تعویض مکانیکال سیل و بیرینگ، پس از تغییرات در سیستم لولهکشی، در بازرسیهای دورهای سالانه، پس از به گل نشستن یا برخوردهای شدید بدنه، و بلافاصله پس از ثبت هرگونه افزایش غیرعادی در دادههای آنالیز ارتعاشات یا دمای یاتاقانها.
۲. آیا کوپلینگهای انعطافپذیر (Flexible) نیاز به الاینمنت دقیق را برطرف میکنند؟
خیر، این یک تصور غلط و رایج است. کوپلینگهای انعطافپذیر تنها برای جذب ضربات گشتاور و شوکهای دینامیکی طراحی شدهاند و مقداری انحراف لحظهای را تحمل میکنند. هرگونه ناهممحورسازی مداوم در شفتها، بارهای عکسالعملی سنگینی را از طریق کوپلینگ به بیرینگها، سیلها و شفت منتقل کرده و تخریب آنها را تسریع میکند.
۳. چرا الاینمنت با ساعت اندیکاتور در شناورها دشوارتر از کارخانجات است؟
به دلیل ارتعاشات پسزمینه موتورخانه شناور و نوسانات ناشی از امواج دریا که باعث لرزش مداوم عقربه ساعتهای مکانیکی و ایجاد خطای شدید در قرائت میشود. همچنین افتادگی بازوی ساعت (Sag) بر روی شفتهای بلند دریایی خطای محاسباتی بزرگی ایجاد میکند که سیستمهای الاینمنت لیزری بدون این محدودیتها دادههای دقیق را ثبت میکنند.
مطالعه پیشنهادی بعدی:
- راهنمای جامع آنالیز ارتعاشات در تجهیزات دوار موتورخانه کشتی
- اصول تعویض و نصب صحیح پکینگ و مکانیکال سیل پمپهای گریز از مرکز
- روشهای رفع تنش و پایپ استرین در سیستمهای لولهکشی دریایی


